Le transport maritime de conteneurs est l'épine dorsale du commerce international. Plus de 90 % des produits manufacturés mondiaux transitent par voie maritime à un moment ou un autre de leur parcours du producteur au consommateur, et la quasi-totalité de ces marchandises voyage dans des conteneurs intermodaux standardisés. La gestion du flux de ces conteneurs à travers les ports, les terminaux ferroviaires et les plateformes logistiques terrestres exige des équipements de levage lourds spécialisés, conçus spécifiquement pour répondre aux exigences de la manutention de conteneurs à l'échelle industrielle.
Les portiques à conteneurs sont des systèmes de manutention de charges lourdes utilisés dans les ports, les terminaux et les plateformes logistiques pour lever, déplacer, empiler et transférer les conteneurs maritimes de manière efficace et sûre. Ils figurent parmi les équipements de levage industriels les plus imposants et les plus complexes en service commercial courant, et leurs performances — mesurées en nombre de conteneurs déplacés par heure, en disponibilité et en précision de positionnement — déterminent directement la capacité de traitement et la compétitivité de chaque terminal à conteneurs dans le monde.
Ce guide explique ce que sont les grues à conteneurs, comment fonctionnent les différents types, où chacune est utilisée et quels sont les critères à prendre en compte pour choisir un système de grue à conteneurs adapté aux applications portuaires et logistiques.
Table des matières
Que sont les grues à conteneurs ?
Les grues à conteneurs sont des systèmes de levage spécialement conçus pour la manutention des conteneurs intermodaux normalisés ISO — les caisses en acier de 20 et 40 pieds qui constituent l'unité de base du commerce mondial de conteneurs. Elles se distinguent des grues industrielles classiques par leur système de levage à palonnier, qui s'engage dans les coins des conteneurs standard grâce à des goupilles de verrouillage, par leur capacité de levage de 30 à 65 tonnes, adaptée aux conteneurs chargés, et par leur conception permettant un fonctionnement continu et intensif dans l'environnement exigeant d'un port ou d'un terminal.
La catégorie des grues à conteneurs englobe plusieurs types de machines distincts, chacun conçu pour un rôle spécifique dans la manutention des conteneurs. Les grues de quai soulèvent les conteneurs entre les navires et le quai. Les portiques à conteneurs — principalement de type RTG et RMG — empilent et déplacent les conteneurs sur le terminal. Les cavaliers transportent les conteneurs à travers le terminal, entre le quai et la zone d'empilage. Ensemble, ces systèmes constituent l'infrastructure intégrée de manutention des conteneurs qui permet aux ports modernes de traiter des millions d'EVP (équivalents vingt pieds) par an avec une rapidité et une précision constantes.
Le développement de la technologie des grues à conteneurs a suivi de près la croissance du commerce mondial de conteneurs. Les premiers terminaux à conteneurs utilisaient des grues conventionnelles pour marchandises diverses ; les terminaux automatisés modernes utilisent des systèmes de grues spécialement conçus, avec positionnement informatisé, identification optique des conteneurs et algorithmes d’empilage automatisés fonctionnant avec une intervention humaine minimale.
Pour une comparaison détaillée des quatre types — y compris STS, RTG, RMG et cavaliers — avec les critères de sélection et les spécifications techniques, consultez notre guide complet : 4 types de grues à conteneurs : STS, RTG, RMG et portique cavalier.
Comment fonctionnent les systèmes de manutention des conteneurs dans les ports
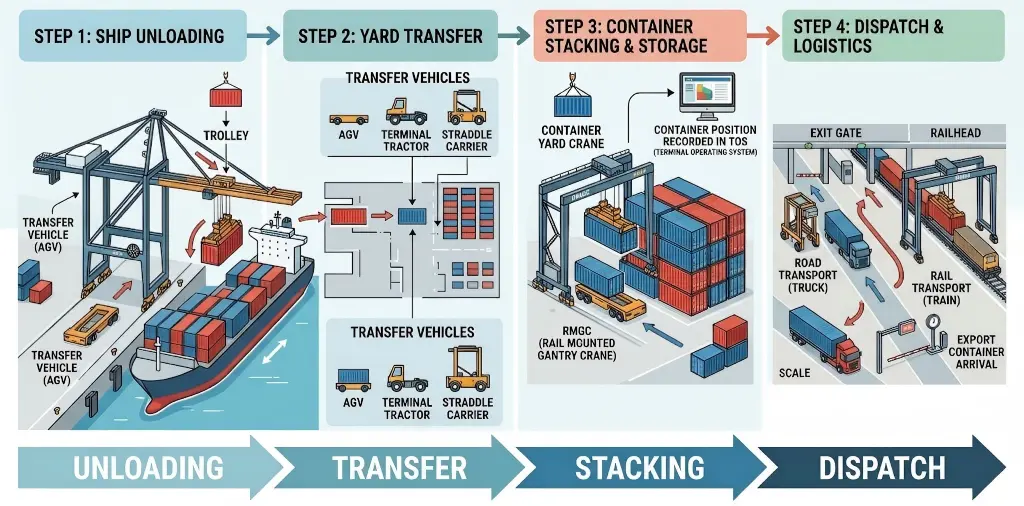
Comprendre les grues à conteneurs nécessite de comprendre le contexte opérationnel dans lequel elles fonctionnent — le flux de travail séquentiel qui déplace un conteneur d'un navire à sa destination finale ou d'un point d'origine terrestre à un navire au départ.
Étape 1 : Déchargement du navire — Opération de la grue STS
Lorsqu'un porte-conteneurs accoste au quai, les grues de quai (STS) positionnées sur le système de rails du quai déploient leurs flèches au-dessus du pont du navire ou des panneaux d'écoutille ouverts. Le chariot de la grue, équipé d'un écarteur, se déplace le long de la flèche pour se positionner au-dessus du compartiment à conteneurs ciblé. L'écarteur descend, s'engage dans les coins du conteneur, et le palan soulève le conteneur pour le dégager des guides de cellules ou des arrimes de pont.
La grue transporte ensuite le conteneur au-dessus de sa flèche et le dépose sur un véhicule de transfert de quai – généralement un véhicule à guidage automatique (AGV), un camion de terminal ou un cavalier – qui attend dans sa zone d'opération à terre. Ce cycle se répète en continu pendant toute la durée de l'escale. La productivité du déchargement des navires est mesurée en mouvements de grue bruts par heure (GMPH). Les grues STS modernes à haute performance atteignent 30 mouvements par heure, voire plus, et les terminaux gèrent simultanément plusieurs grues par navire.
Étape 2 : Transfert de terrain
Une fois déchargé du portique STS sur un véhicule de transfert, le conteneur est acheminé vers le parc à conteneurs, zone du terminal où ils sont stockés entre leur arrivée et leur expédition. Les véhicules de transfert comprennent des tracteurs de terminal avec châssis-remorques, des AGV et des cavaliers. La distance de transfert et la configuration du terminal déterminent le type de véhicule le plus adapté à chaque installation.
Étape 3 : Empilage et stockage des conteneurs
Sur le parc à conteneurs, le conteneur est déchargé du véhicule de transfert et empilé dans un emplacement désigné. Cette opération est réalisée par des grues de parc à conteneurs, principalement des grues RTG ou RMG selon l'infrastructure et la stratégie d'automatisation du terminal. La hauteur d'empilement varie de trois à sept conteneurs selon le type de grue et la configuration du parc. La position du conteneur est enregistrée dans le système d'exploitation du terminal (TOS), qui gère l'ensemble des emplacements de conteneurs et planifie les déplacements futurs des grues.
Étape 4 : Expédition et distribution logistique
Lorsqu'un conteneur est requis pour l'expédition (chargement sur navire, enlèvement par la route ou transbordement ferroviaire), le système de gestion des conteneurs (TOS) ordonne à une grue de parc de le récupérer à son emplacement d'empilage et de le présenter à une voie de chargement pour camions, à une gare de transbordement ferroviaire ou à un véhicule de transport interne. Pour les conteneurs à l'exportation arrivant par camion ou par train, la procédure est inversée : le conteneur est réceptionné, pesé et stocké dans le parc en attendant son chargement sur le navire.
Ce flux de travail en quatre étapes — déchargement, transfert, empilage, expédition — est continu dans un terminal très actif, avec de multiples cycles qui se chevauchent simultanément sur des dizaines de grues fonctionnant 24 heures sur 24.
Principaux types de grues à conteneurs
Les types de portiques à conteneurs sont définis par leur configuration structurelle, leur mécanisme de déplacement et leur rôle opérationnel au sein du flux de travail du terminal. Chaque type est optimisé pour une fonction spécifique ; la plupart des terminaux déploient plusieurs types fonctionnant de manière coordonnée.
Grues de transbordement navire-terre (STS)
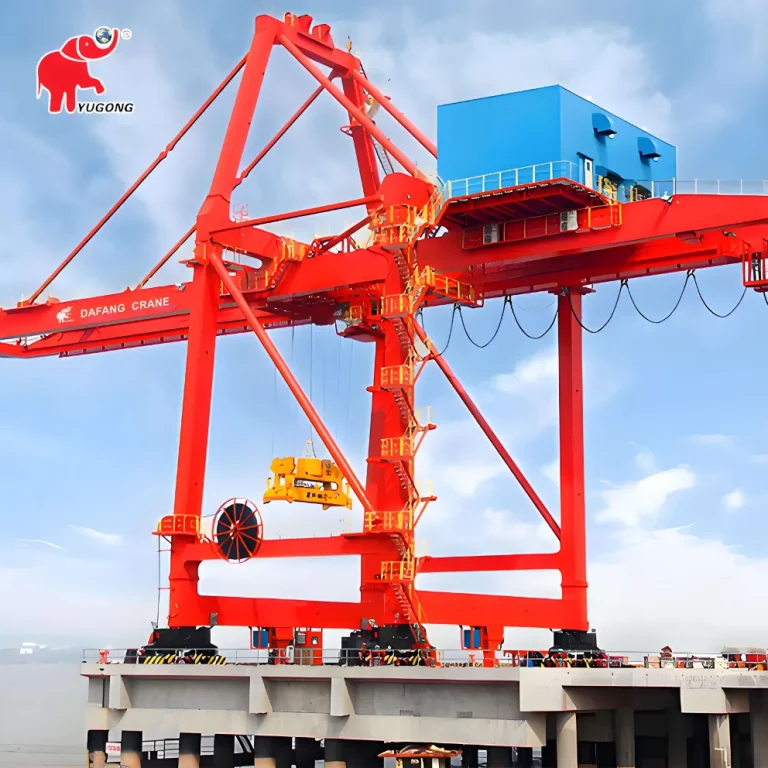
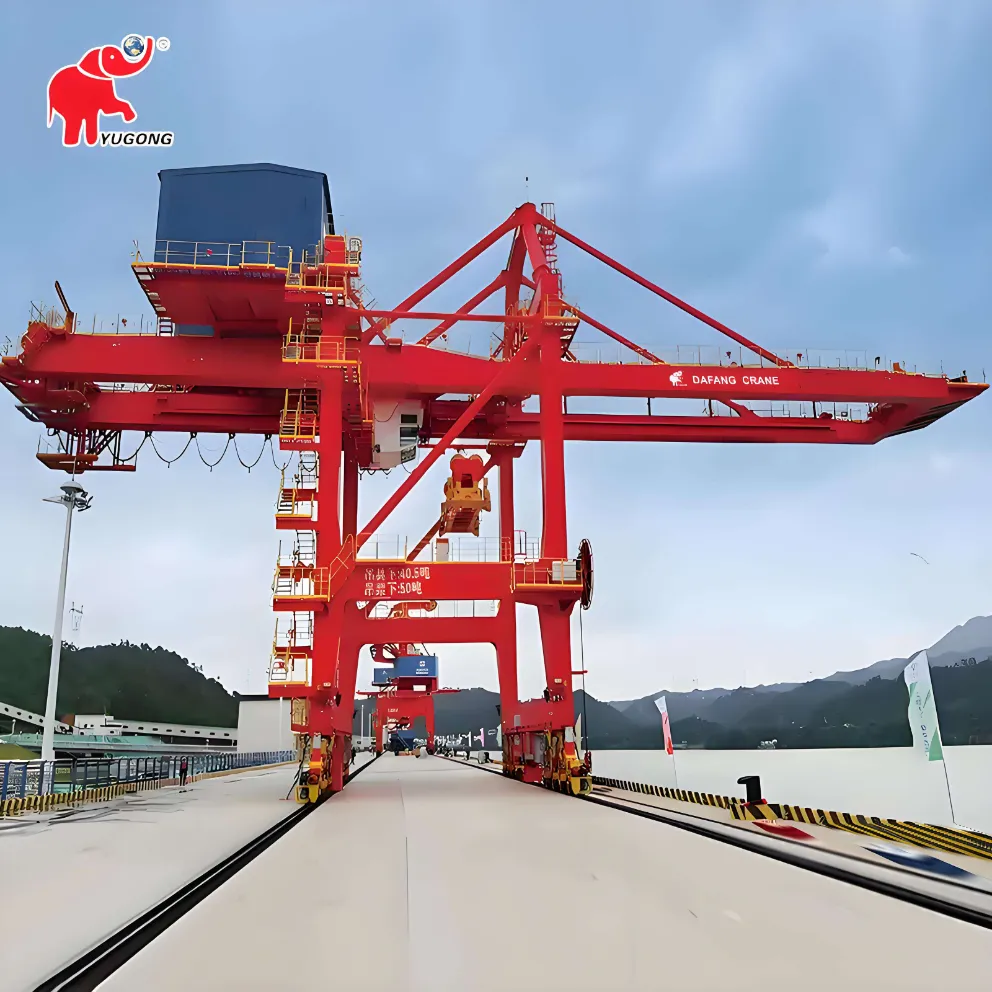
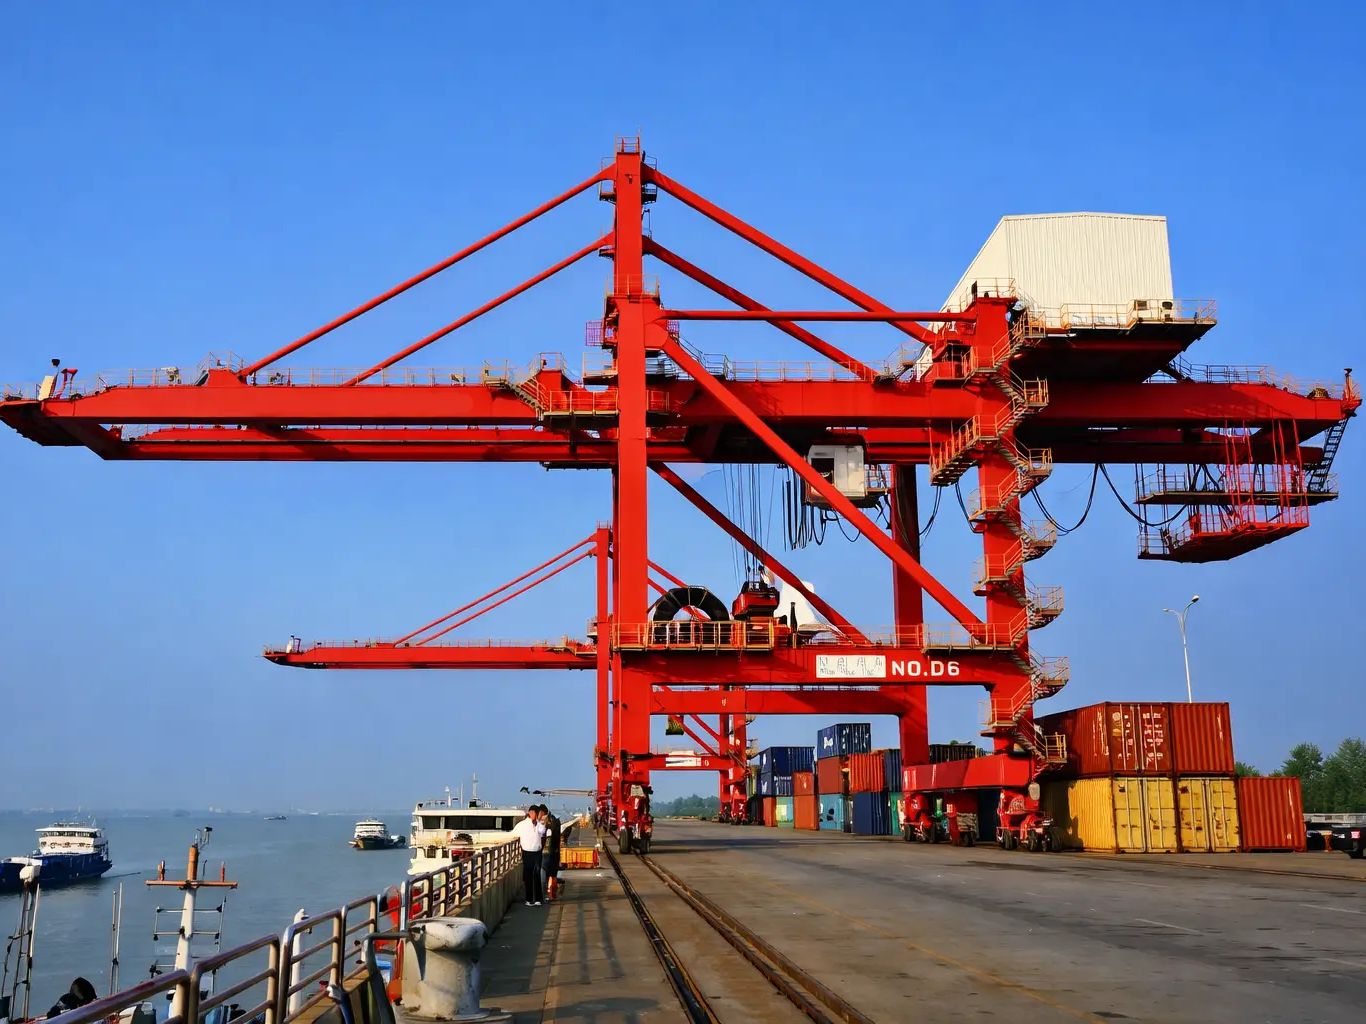
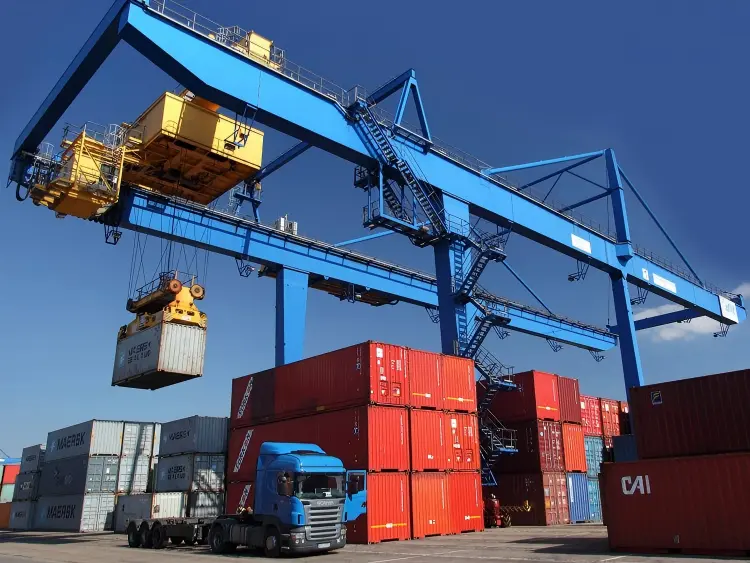
Grues portuaires Les portiques, également appelés grues de quai ou portiques de manutention, sont les grues les plus visibles et les plus imposantes de tout terminal à conteneurs. Ce sont des structures portiques montées sur rails, d'une hauteur de 50 à 80 mètres, voire plus, dotées d'une flèche horizontale s'étendant au-dessus du navire pour atteindre toute la largeur du pont.
Les grues STS sont classées selon leur portée, c'est-à-dire la distance à laquelle leur flèche s'étend au-delà du quai. Les grues STS Panamax atteignent environ 40 mètres, couvrant la largeur des navires jusqu'à la taille Panamax d'origine. Les grues Post-Panamax atteignent 50 mètres, voire plus, et les grues Super Post-Panamax, destinées aux plus grands porte-conteneurs (ULCV), peuvent atteindre 70 mètres, voire plus, couvrant ainsi plus de 25 rangées de conteneurs sur toute la largeur du navire.
La capacité de levage des grues STS est généralement de 40 à 65 tonnes sous le spreader, suffisante pour tout conteneur ISO chargé, y compris les conteneurs lourds de 45 pieds. Les configurations à double palan et à levage en tandem permettent de lever simultanément deux conteneurs de 20 pieds, doublant ainsi la productivité pour la manutention de conteneurs de longueur standard.
Grues portiques sur pneus (RTG)
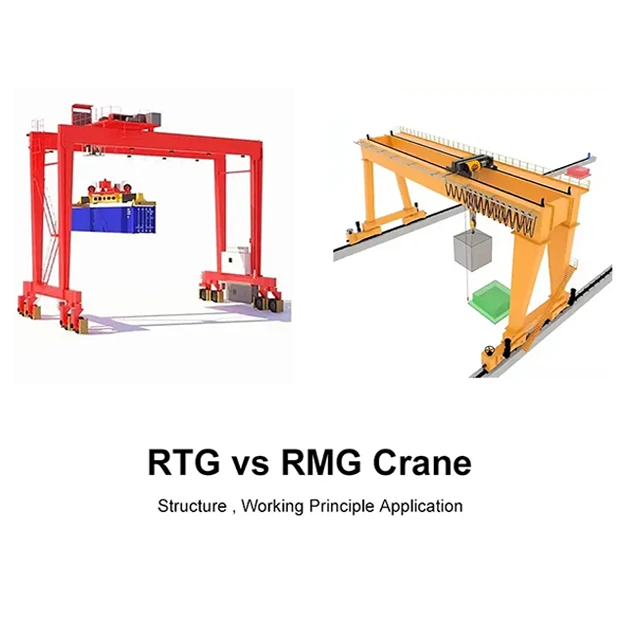
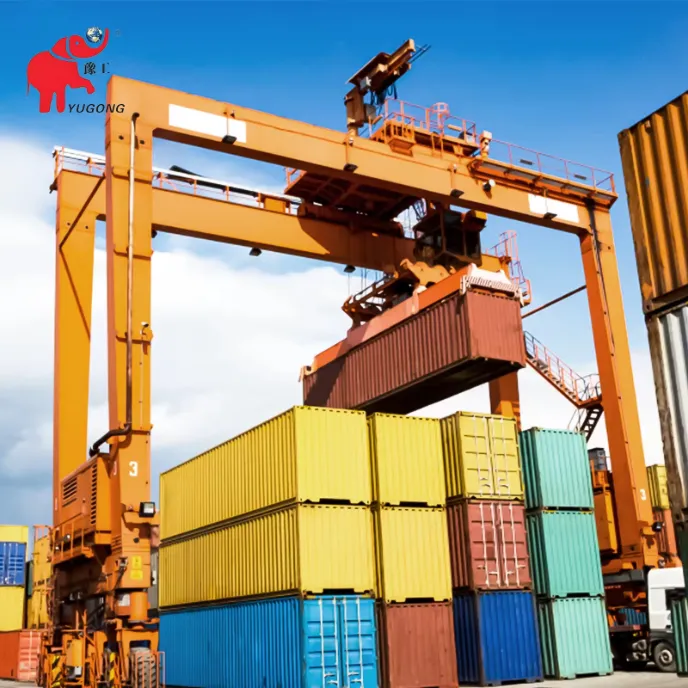
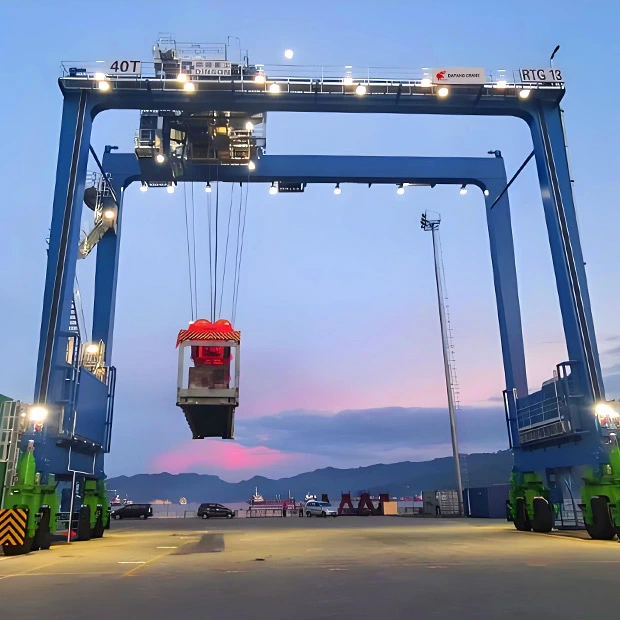
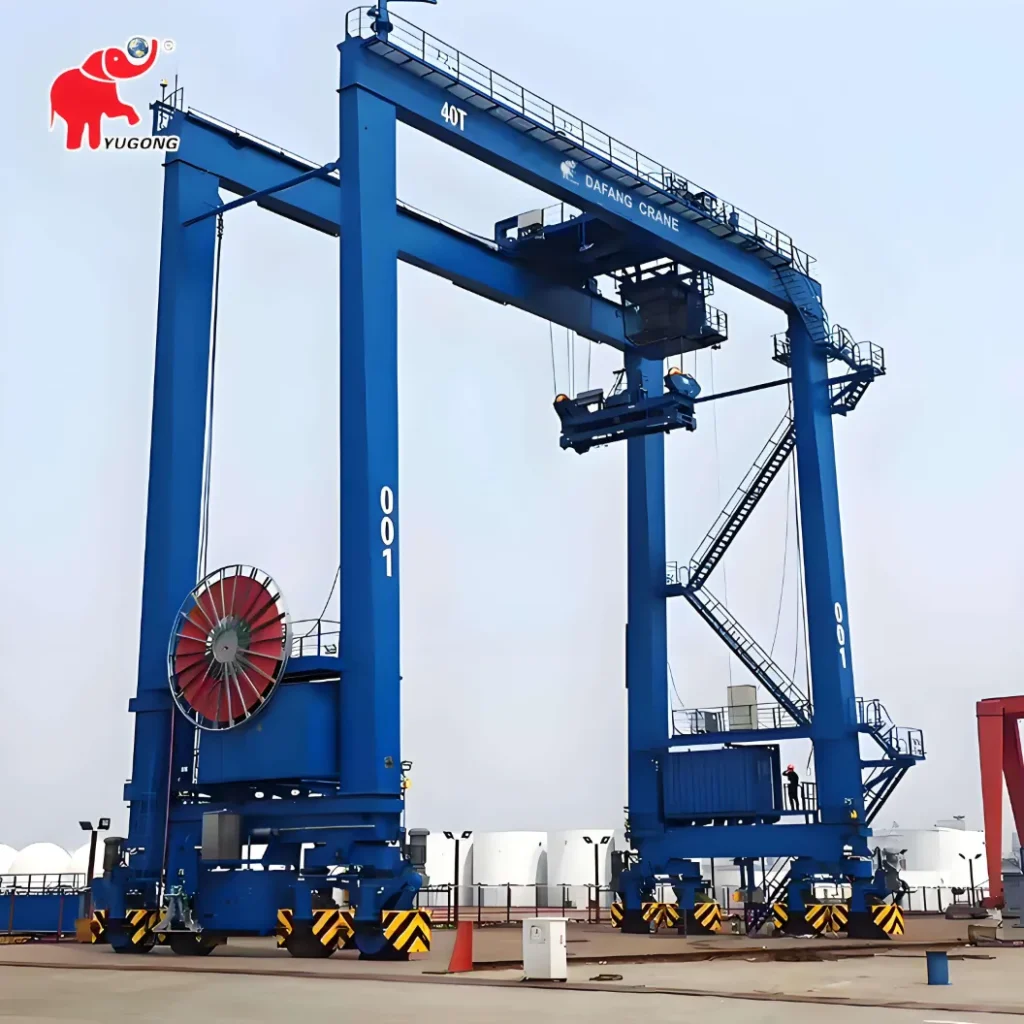
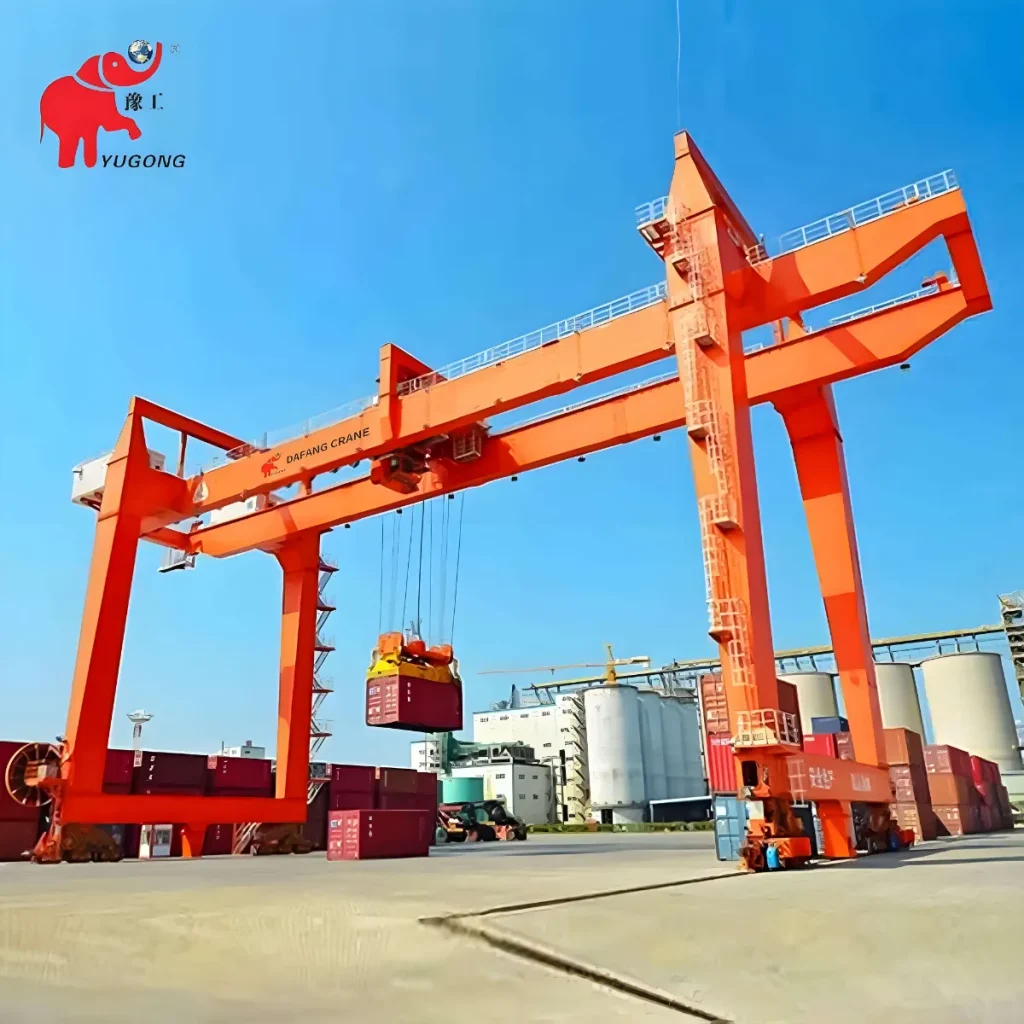
Le grue à portique sur pneus Le portique RTG est le type de grue de parc à conteneurs le plus répandu au monde. Il s'agit d'une grue portique automotrice sur bogies pneumatiques qui enjambe une ou plusieurs rangées de conteneurs (généralement six à dix rangées de large, plus une voie pour camions) et utilise un chariot élévateur mobile pour empiler et déplacer les conteneurs au sein du bloc. La hauteur d'empilage standard est de 1/4 à 1/5, la portée de la grue couvrant six à sept rangées de conteneurs dans la plupart des configurations et jusqu'à dix rangées dans les installations plus larges. Contrairement aux systèmes sur rails, les grues RTG peuvent changer de voie en se déplaçant sur la surface du parc, ce qui permet aux terminaux de réaffecter les grues entre les blocs en fonction de l'évolution de la demande opérationnelle – un avantage considérable dans les installations connaissant des flux de conteneurs variables ou imprévisibles.
Les systèmes d'alimentation des grues RTG ont considérablement évolué. Traditionnellement, la configuration diesel-hydraulique était privilégiée, mais l'industrie a largement opté pour le diesel-électrique et, de plus en plus, pour le fonctionnement entièrement électrique – alimenté par câble traînant ou rail conducteur aérien – permettant ainsi de réduire significativement la consommation de carburant, les coûts de maintenance et les émissions par déplacement de grue.
Grues portiques sur rails (RMG)
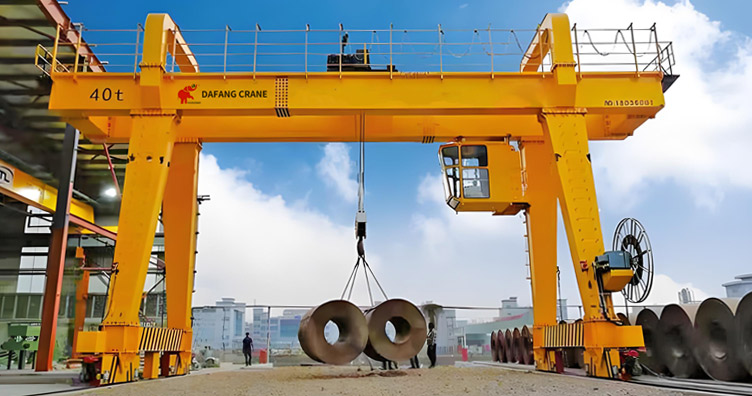
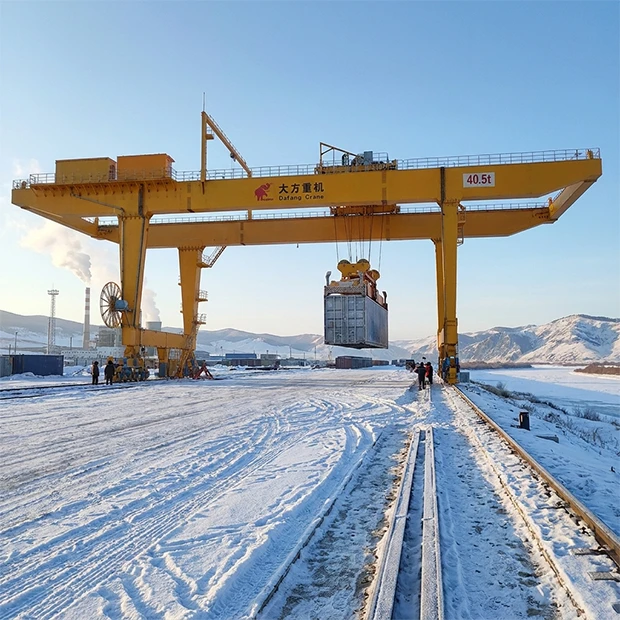
ponts roulants sur rails Les grues mobiles à roulement (RMG) se déplacent sur des voies ferrées fixes intégrées au sol de la gare de triage. Contrairement aux grues RTG, elles ne peuvent pas changer de voie : chaque RMG évolue dans un tronçon dédié, desservi par son propre corridor ferroviaire. Ce trajet fixe permet un retour d’information de position plus précis, une meilleure aptitude à l’automatisation complète et une résistance au roulement inférieure à celle des systèmes sur pneumatiques.
Les ponts roulants à rails fixes (RMG) sont privilégiés dans les terminaux à conteneurs entièrement automatisés. La précision du positionnement assurée par les rails fixes est essentielle à la fiabilité des algorithmes d'empilage automatisés et à la sécurité des interfaces des équipements automatisés. Le codage précis de la position sur l'axe de déplacement des rails, associé à des systèmes de positionnement laser ou par vision industrielle sur le chariot, permet aux ponts roulants RMG de placer les conteneurs au centimètre près sans intervention directe de l'opérateur. La hauteur d'empilage maximale des systèmes RMG est généralement de 1/4 à 1/6, certaines configurations haute densité pouvant atteindre des hauteurs supérieures. La combinaison d'une densité d'empilage élevée, d'un positionnement précis et d'une automatisation complète fait des systèmes de parc à conteneurs RMG la configuration de pont roulant la plus productive dans les terminaux automatisés à grand volume.
Porte-bébés à cheval
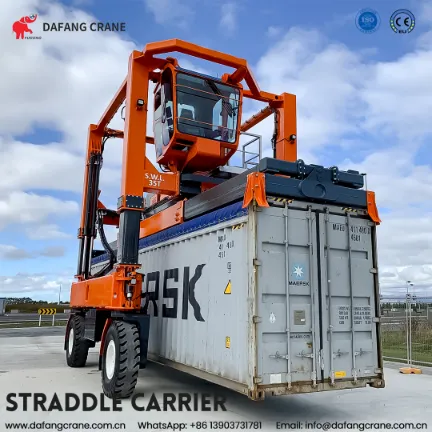
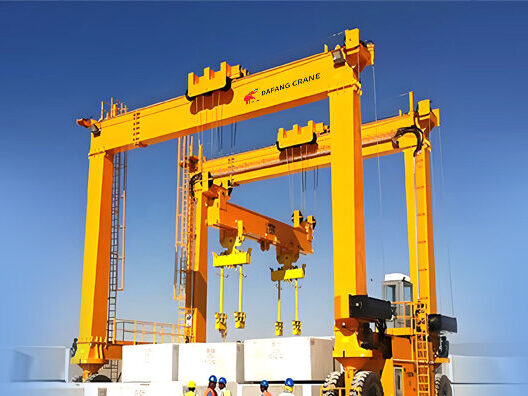
Porte-bébés à cheval Les cavaliers portuaires ne sont pas des grues au sens conventionnel du terme, mais constituent des éléments essentiels de la famille des équipements de manutention de conteneurs. Ce sont des véhicules portiques automoteurs à quatre pieds qui enjambent et soulèvent les conteneurs individuellement pour leur transport horizontal à travers le terminal. Dans les terminaux utilisant des cavaliers portuaires, ils assurent à la fois le transfert (déplacement des conteneurs de la zone de déchargement de la grue STS vers le parc à conteneurs) et leur empilage dans le parc, éliminant ainsi le besoin de véhicules de transfert et de grues de parc distincts.
Les systèmes de cavaliers sont flexibles, évolutifs et parfaitement adaptés aux terminaux à débit modéré et aux géométries irrégulières. Ils sont généralement les plus compétitifs pour les installations traitant entre 500 000 et 1,5 million d’EVP par an.
Obtenir un devis gratuit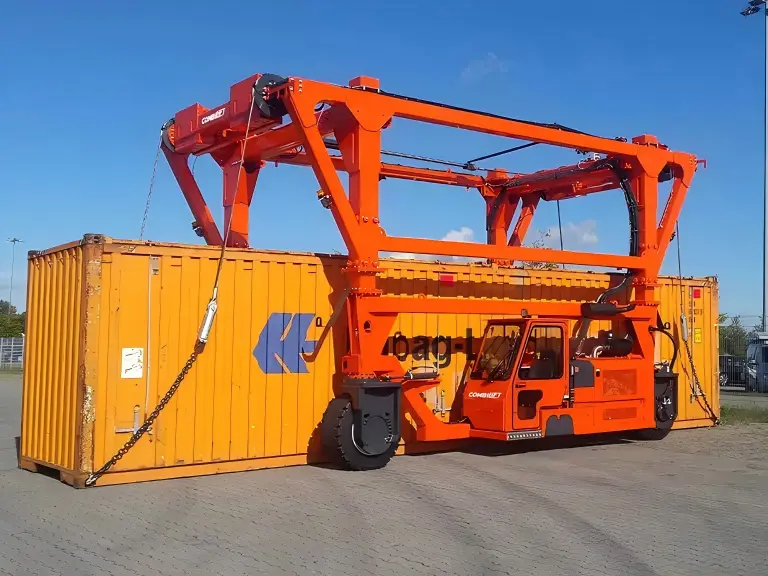
Explication des systèmes de portiques de conteneurs
Le portique à conteneurs — comprenant les RTG, les RMG et leurs variantes spécialisées — est l'outil principal de gestion des parcs à conteneurs dans la plupart des terminaux du monde. La compréhension de ses composants et de ses principes de fonctionnement est essentielle pour toute personne impliquée dans la planification des terminaux, l'acquisition d'équipements ou l'exploitation des grues.
Qu'est-ce qu'un portique de manutention de conteneurs ?
Un portique de manutention de conteneurs est une structure de grue portique qui enjambe une ou plusieurs rangées de conteneurs dans le parc à conteneurs. Sa poutre principale couvre toute la largeur de stockage, et un chariot de levage se déplace le long de cette poutre pour positionner le spreader au-dessus de n'importe quel conteneur à portée de la grue. Le portique se déplace longitudinalement le long de son emplacement pour accéder à n'importe quelle travée de sa zone d'opération.
La grue portique à conteneurs se distingue de la grue de quai principalement par son environnement et sa fonction. Les grues de quai opèrent sur les quais, enjambant la largeur des navires et assurant le chargement et le déchargement. Les grues portiques à conteneurs, quant à elles, interviennent dans le parc à conteneurs, empilant et déplaçant les conteneurs par blocs organisés en vue de leur stockage et de leur distribution.
Composants clés d'un portique de conteneurs
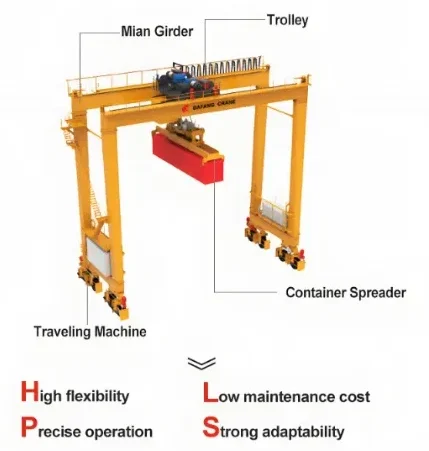
- poutre principaleLa structure horizontale principale s'étend sur toute la largeur du portique, entre les jambes de ce dernier. Dans la plupart des portiques à conteneurs, il s'agit d'une structure à poutres caissons en acier de construction, conçue pour supporter la combinaison des charges verticales de levage, des charges horizontales dues au déplacement du chariot et des charges dynamiques liées au déplacement et au freinage du portique.
- Système de levageLe palan assure le levage vertical grâce à des tambours de câble, des vérins de levage synchronisés (dans certaines configurations), un moteur de palan, un réducteur et un frein électromagnétique ou à disque. Les portiques de conteneurs utilisent généralement des systèmes de levage à câble d'une capacité de 40 à 65 tonnes, avec une commande par variateur de fréquence pour une gestion précise de la charge.
- ChariotLe chariot, qui se déplace le long de la poutre principale, supporte le mécanisme de levage et la suspension du spreader. Sa vitesse varie généralement de 60 à 120 mètres par minute, avec un variateur de vitesse pour un positionnement précis au niveau du conteneur.
- ÉpandeurL'élingue est l'interface entre la grue et le conteneur. Les élingues télescopiques standard sont réglables en longueur de 6 à 12 mètres pour s'adapter aux deux tailles de conteneurs sans reconfiguration manuelle. Des verrous d'angle s'engagent dans les coins ISO du conteneur pour un levage sécurisé. Les réglages d'inclinaison, de profondeur et de gîte de l'élingue permettent à la grue de compenser les déséquilibres de charge et les défauts d'alignement du conteneur lors de sa mise en place.
- système de commande électriqueL'automate programmable de la grue gère tous les mouvements (levage, translation du chariot et du pont roulant, et fonctionnement du spreader) grâce à des moteurs, des codeurs de position et un système de verrouillage de sécurité. En configuration automatisée, le système de commande communique avec le système d'exploitation du terminal pour la réception des ordres de travail et le suivi des conteneurs.
Principe de fonctionnement des opérations portuaires
Lors d'un cycle typique de manutention de conteneurs, le portique reçoit un ordre de travail du système d'exploitation du terminal, précisant le conteneur à manipuler et sa position cible. Le portique se déplace vers le quai approprié, le chariot se positionne au-dessus du conteneur et le spreader descend pour s'arrimer aux coins du conteneur. Après confirmation de l'arrimage, le palan soulève le conteneur à la hauteur de déplacement et le portique le transporte jusqu'à sa destination : une zone de stockage, une voie de circulation pour camions ou un emplacement pour véhicule de transfert en vue de l'expédition. Le spreader abaisse le conteneur, se libère et le portique se prépare pour le cycle suivant.
Le temps de cycle — soit le temps écoulé entre le début du placement d'un conteneur et le début du suivant — est le principal indicateur de productivité des portiques de manutention de conteneurs. En mode manuel ou semi-automatisé, les temps de cycle typiques varient de 90 à 120 secondes. En mode entièrement automatisé, grâce à des algorithmes d'empilage optimisés, les temps de cycle peuvent être réduits et rendus plus constants qu'en mode manuel.
Portiques de manutention de conteneurs dans les ports modernes
Dans les terminaux modernes, le rôle des portiques de manutention de conteneurs dépasse largement le simple levage. Dans les terminaux les plus performants, ces portiques sont intégrés à des systèmes de gestion numérique qui optimisent chaque étape du placement et de la récupération des conteneurs.
Opérations d'empilage de cour
L'empilage efficace des conteneurs dans les parcs à conteneurs ne se limite pas à leur placement dans les emplacements disponibles. La position de chaque conteneur dans la pile influe sur le nombre de manipulations nécessaires pour le récupérer lorsqu'il est appelé : un conteneur enfoui sous plusieurs autres qui doivent être déplacés en premier (une nouvelle manutention) allonge le temps de cycle et réduit la productivité. Les algorithmes d'empilage automatisés minimisent les nouvelles manutentions en prédisant l'ordre probable de récupération des conteneurs et en les plaçant en conséquence.
Systèmes semi-automatisés et entièrement automatisés
L'automatisation des portiques de conteneurs se déroule en plusieurs étapes :
- Fonctionnement manuelDans la cabine de la grue, un opérateur contrôle directement tous les mouvements, en s'aidant visuellement du positionnement. Cela exige un opérateur qualifié pour chaque grue et limite la productivité à la rapidité et à la régularité de ce dernier.
- fonctionnement à distanceLa cabine est supprimée et l'opérateur contrôle la grue depuis un poste de travail situé dans un centre d'opérations distant, grâce à des images de caméras. Un seul opérateur peut superviser plusieurs grues, en passant de l'une à l'autre lors des phases de déplacement non critiques et en prenant directement le contrôle pour la mise en place finale du conteneur.
- Fonctionnement semi-automatiséLe déplacement de la grue et le positionnement du chariot sont gérés par ordinateur ; un opérateur intervient uniquement pour le positionnement final au niveau de l’axe du camion, étape qui nécessite une vérification visuelle de la position du châssis et de l’alignement du conteneur. Il s’agit du niveau d’automatisation le plus courant pour les flottes de grues RTG modernisées.
- fonctionnement entièrement automatiséLe cycle complet de la grue (déplacement, positionnement, levage, transport, mise en place et engagement/désengagement du spreader) est exécuté sans intervention directe de l'opérateur, grâce à la vision industrielle, la détection d'obstacles et des systèmes automatisés de positionnement du camion. Ce niveau exige une infrastructure de pointe, mais garantit une efficacité de main-d'œuvre optimale.
Centres d'opérations à distance
Les terminaux à conteneurs modernes qui automatisent leurs grues investissent dans des centres de téléopérations (CTO) dédiés. Dans ces centres, les opérateurs supervisent plusieurs grues depuis des postes de travail ergonomiques équipés d'écrans vidéo multi-écrans, d'interfaces de commande intuitives et de systèmes de communication reliant le CTO au personnel du terminal. Le modèle CTO permet à un seul opérateur de superviser simultanément deux à quatre grues, contre un opérateur par grue en mode manuel depuis une cabine.
Grues à conteneurs maritimes dans la logistique mondiale
Le rôle des grues portuaires pour conteneurs s'étend au-delà des opérations individuelles des terminaux pour englober le fonctionnement de l'ensemble de la chaîne logistique mondiale.
Ports en eau profonde
Les grands ports de transit accueillant les plus grands porte-conteneurs constituent l'application la plus exigeante pour la technologie des grues à conteneurs. Les ports de Shanghai, Singapour, Rotterdam et autres méga-ports similaires traitent entre 20 et 50 millions d'EVP par an, ce qui nécessite le fonctionnement continu d'importantes flottes de grues STS et de vastes systèmes de terminaux automatisés. Les porte-conteneurs géants d'une capacité supérieure à 24 000 EVP requièrent des grues STS super post-Panamax avec une portée de 70 mètres ou plus et des niveaux de productivité optimaux.
Terminaux intérieurs
Les terminaux à conteneurs intérieurs et les ports secs servent de plateformes logistiques reliant les terminaux maritimes aux régions de production et de consommation par voie ferrée et routière. Les portiques à conteneurs des terminaux intérieurs — généralement des systèmes RMG ou des configurations RTG plus petites — traitent des volumes inférieurs à ceux des ports maritimes, mais doivent assurer une interopérabilité efficace avec les wagons, les camions et les barges. L'efficacité intermodale des terminaux intérieurs influe directement sur le coût et la rapidité de la chaîne logistique intérieure.
Plateformes intermodales
Les terminaux intermodaux rail-route traitant des marchandises nationales et continentales utilisent des systèmes de grues RMG pour transférer les conteneurs entre les quais des wagons et les châssis des camions. Ces installations nécessitent des grues offrant une précision de positionnement suffisante pour placer les conteneurs dans les guides de wagons de manière fiable, et un niveau d'automatisation suffisant pour maintenir le débit avec un minimum de main-d'œuvre.
Comparaison des types de grues à conteneurs
| Type | Fonction principale | Système de voyage | Automatisation typique | Meilleure application |
|---|---|---|---|---|
| Grue STS | chargement et déchargement des navires | Voie ferrée (quai) | Haut — télécommandé ou semi-automatisé | terminaux à conteneurs en eau profonde |
| Grue RTG | Empilage et récupération dans la cour | Pneus en caoutchouc | Niveau moyen à élevé — manuel, à distance ou semi-automatisé | Parcs à conteneurs de moyenne à grande taille nécessitant une flexibilité des voies |
| Grue RMG | Empilage de cour à haute densité | Rail fixe | Élevé — recommandé pour une automatisation complète | Terminaux automatisés, installations reliées au réseau ferroviaire |
| Porte-échantillon | Transport horizontal et empilage bas | Autopropulsé sur pneus | Moyen | Terminaux avec opérations de transfert et d'empilage intégrées |
| Navire-terre (flottant) | Opérations navales sans quai fixe | Ponton/péniche | Faible à moyen | Transbordement, cargaisons exceptionnelles, quais non fixes |
Applications des grues à conteneurs
Terminaux portuaires
Les terminaux portuaires à conteneurs constituent la principale et la plus importante application de toute la gamme des portiques à conteneurs. Un terminal à conteneurs typique utilise les trois principaux types de portiques : les portiques STS sur le quai pour les opérations de manutention des navires, les portiques RTG ou RMG dans la cour pour le stockage, et les équipements de transport horizontal assurant la liaison entre les deux zones. La capacité de traitement d'un terminal est déterminée par la performance combinée de tous les types de portiques fonctionnant comme un système coordonné, et non par celle d'un seul type de portique.
Parcs à conteneurs
Les parcs à conteneurs et les dépôts intérieurs utilisent des portiques RTG ou RMG pour le stockage, la gestion des conteneurs vides et le prépositionnement des conteneurs en vue de leur distribution. Ces installations traitent généralement des volumes inférieurs à ceux des terminaux portuaires, mais jouent un rôle essentiel dans le réseau logistique intérieur, en assurant le stockage temporaire et la disponibilité des conteneurs à proximité des lieux de départ et d'arrivée des marchandises.
Plateformes logistiques ferroviaires
Les terminaux intermodaux ferroviaires utilisent presque exclusivement des portiques RMG pour leur précision, leur compatibilité avec l'automatisation et leur débit élevé à des positions fixes le long de la voie ferrée. Les plateformes intermodales ferroviaires modernes en Europe, en Amérique du Nord et en Asie exploitent des systèmes de portiques RMG entièrement ou semi-automatisés qui transfèrent les conteneurs entre les trains complets et les châssis de camions avec une intervention manuelle minimale.
Centres de transport intermodal
Les centres logistiques multimodaux gérant les conteneurs maritimes, ferroviaires, routiers et parfois fluviaux nécessitent des systèmes de portiques capables de gérer simultanément plusieurs modes de transport. Ces installations déploient généralement une combinaison de types de grues et d'équipements de manutention horizontale configurés en fonction de l'équilibre modal et des exigences de débit spécifiques au site.
Parcs de stockage industriels
Certaines grues à conteneurs sont utilisées en dehors du contexte portuaire et logistique traditionnel : dans les installations industrielles traitant de grandes quantités de produits ou de composants conteneurisés, dans les centres de distribution situés à proximité des ports, et dans les installations militaires et gouvernementales gérant des équipements et des fournitures conteneurisés. Les grues RTG sont le choix le plus courant pour les applications dans les parcs à conteneurs industriels en raison de leur flexibilité et de leurs exigences d'infrastructure modérées.
Critères de sélection clés pour les grues à conteneurs
Capacité de débit
Le principal critère de dimensionnement d'un système de portiques à conteneurs est le débit requis : le nombre de mouvements de conteneurs par heure que la flotte de portiques doit assurer en période de pointe. Ce débit détermine le nombre de portiques, la cadence de manutention requise par portique et le niveau d'automatisation nécessaire pour atteindre la productivité cible.
Niveau d'automatisation
Le niveau d'automatisation approprié dépend du contexte des coûts de main-d'œuvre du terminal, des exigences de débit et de l'horizon d'investissement. L'automatisation complète offre le coût de main-d'œuvre le plus bas par déplacement de grue et les temps de cycle les plus constants, mais nécessite un investissement initial plus important dans le matériel de grue, les systèmes de détection et les capacités du système d'exploitation du terminal. L'exploitation manuelle présente un coût d'investissement inférieur, mais des coûts de main-d'œuvre récurrents plus élevés et une productivité variable.
Infrastructure portuaire
Le choix de la grue doit être adapté à l'infrastructure physique existante ou prévue sur le site. Les grues RMG nécessitent des fondations sur rails ; les grues RTG nécessitent une surface pavée capable de supporter des charges sur pneumatiques. Les grues STS nécessitent un quai conçu pour les charges spécifiques sur rails et la portée de la grue. Les contraintes d'infrastructure restreignent souvent les options de grues viables avant même l'application d'autres critères de sélection.
Efficacité énergétique
La consommation énergétique des grues portuaires représente un coût d'exploitation important et un indicateur de durabilité de plus en plus crucial. Les grues électriques – qu'il s'agisse de RTG raccordées au réseau, de RMG entièrement électriques ou de grues STS avec récupération d'énergie – offrent un coût énergétique par mouvement nettement inférieur à celui des grues diesel et ne produisent aucune émission directe lors de leur utilisation. Les systèmes de récupération d'énergie intégrés aux mécanismes de levage et de translation récupèrent l'énergie cinétique et potentielle lors des phases de décélération et de descente, réduisant ainsi la consommation énergétique nette par cycle.
Exigences de maintenance
Les portiques à conteneurs, fonctionnant en continu et à un rythme soutenu dans un terminal, subissent d'importantes contraintes de fatigue sur leurs composants structurels et mécaniques. L'étendue du programme de maintenance, l'intervalle de maintenance préventive, la disponibilité des pièces de rechange et l'infrastructure de support technique du constructeur ont tous une incidence directe sur la disponibilité du portique, c'est-à-dire le pourcentage du temps de fonctionnement programmé pendant lequel il est effectivement disponible pour les interventions.
Budget d'investissement
Le coût d'investissement varie considérablement selon le type de grue et le niveau d'automatisation. Les grues RTG présentent des coûts d'infrastructure inférieurs à ceux des systèmes RMG. Les systèmes semi-automatisés sont moins coûteux que les configurations entièrement automatisées. Les grues STS destinées aux grands navires figurent parmi les équipements portuaires non maritimes les plus onéreux. Une analyse du coût total de possession – comparant le coût d'investissement, les coûts d'exploitation et la productivité sur une durée de vie de 20 à 25 ans – offre une base plus complète pour les décisions d'investissement que le seul prix d'achat.
Systèmes de sécurité des grues à conteneurs
Les grues à conteneurs opérant dans des terminaux actifs, en présence de personnel, de camions et d'autres équipements, doivent intégrer des systèmes de sécurité complets afin de protéger à la fois les équipements et le personnel.
- Systèmes anti-roulisL'oscillation du balancier de la charge lors du déplacement de la grue est une cause majeure de retard de positionnement et de risque de collision. Les systèmes anti-balancement actifs utilisent le retour d'information sur la position du spreader et des algorithmes de contrôle prédictif pour appliquer des commandes correctives au chariot, amortissant ainsi l'oscillation pendant le déplacement et permettant au spreader d'atteindre la position cible avec une oscillation résiduelle minimale.
- Protection contre les surchargesLes systèmes de surveillance de charge mesurent le poids du conteneur suspendu et interrompent le levage si la charge totale dépasse la capacité nominale de la grue. La protection contre les surcharges prévient les dommages structurels causés par des conteneurs anormalement lourds et alerte le système de gestion du terminal en cas d'erreurs potentielles dans les déclarations de poids des conteneurs.
- Systèmes d'arrêt d'urgencePlusieurs dispositifs d'arrêt d'urgence, accessibles aux grutiers, au personnel au sol et aux conducteurs de camions sur la voie de circulation, permettent l'arrêt immédiat de tous les mouvements de la grue en cas de situation dangereuse. Ces systèmes d'arrêt d'urgence doivent être à sécurité intégrée et nécessiter une réinitialisation manuelle avant toute reprise du fonctionnement de la grue.
- surveillance de la chargeL'affichage en temps réel du poids de la charge soulevée au poste de travail de l'opérateur, combiné à une alerte automatique à des seuils définis, offre aux opérateurs et aux superviseurs une visibilité continue sur le poids des conteneurs manipulés, ce qui est important à la fois pour la conformité aux normes de sécurité et la vérification du poids des conteneurs.
- Évitement des collisionsLes systèmes de détection de proximité installés sur les flèches des grues STS, les jambes des grues RTG et les trajectoires de déplacement automatisées des grues détectent le personnel, les véhicules et les autres grues dans la zone d'opération et ralentissent ou arrêtent automatiquement le déplacement de la grue avant tout contact. Dans les zones entièrement automatisées, les systèmes de détection et d'exclusion du personnel constituent une infrastructure de sécurité obligatoire.
- Confirmation du verrouillage de l'épandeurDes capteurs sur les mécanismes de verrouillage par rotation vérifient que l'écarteur est complètement engagé dans les coins du conteneur avant que le palan ne soit autorisé à lever le conteneur. Ce verrouillage empêche tout engagement partiel accidentel qui pourrait entraîner la chute du conteneur.
Tendances futures des systèmes de grues à conteneurs
Automatisation intelligente des ports
L'automatisation des opérations de portiques à conteneurs progresse, passant de projets pilotes semi-automatisés à un déploiement à grande échelle dans les principaux terminaux du monde. Les futurs terminaux à conteneurs exploiteront des flottes de portiques entièrement automatisées avec un nombre réduit d'opérateurs sur site – une transformation déjà mise en œuvre dans les terminaux automatisés de Rotterdam, Hambourg, Qingdao et d'autres ports de premier plan.
Contrôle des grues et optimisation des parcs à grues basé sur l'IA
Les applications d'intelligence artificielle dans les systèmes d'exploitation des terminaux améliorent la stratégie de placement des conteneurs, réduisent les taux de manutention, optimisent le déploiement des grues sur le site et permettent de prédire les besoins de maintenance à partir des données opérationnelles. À mesure que les capacités de l'IA se développent, l'écart entre les performances de l'optimisation algorithmique et les capacités de gestion manuelle des planificateurs humains continuera de se creuser.
Systèmes d'opération à distance
Le développement de la transmission vidéo à faible latence, l'amélioration des interfaces de commande haptique et une infrastructure de communication plus fiable optimisent l'ergonomie et l'efficacité de la commande à distance des grues. Les futurs centres de commande à distance prendront en charge un plus grand nombre de grues par opérateur et géreront des scénarios opérationnels plus complexes que les systèmes actuels.
Électrification et grues RTG hybrides
La conversion des flottes de grues RTG diesel à l'électrique s'accélère à l'échelle mondiale, sous l'effet du coût du carburant, des réglementations portuaires en matière d'émissions et des engagements des entreprises en matière de développement durable. Les grues RTG hybrides, combinant stockage par batteries et raccordement au réseau ou systèmes diesel régénératifs, constituent une solution intermédiaire pour les terminaux ne disposant pas encore d'une infrastructure d'électrification complète.
Maintenance prédictive
Les réseaux de capteurs installés sur les ponts roulants à conteneurs – mesurant les cycles de charge structurelle, les performances du système d'entraînement, l'état du mécanisme d'écartement et le bon fonctionnement du système électrique – constituent la base de données des programmes de maintenance prédictive. Ces programmes remplacent les interventions planifiées selon un calendrier fixe par des interventions basées sur l'état du matériel. La maintenance prédictive permet ainsi de réduire les temps d'arrêt imprévus et les coûts liés à la maintenance préventive inutile.
Conclusion
Les portiques de manutention de conteneurs constituent l'infrastructure essentielle de la logistique moderne des conteneurs. Sans eux, le système de commerce conteneurisé qui achemine la majorité des produits manufacturés mondiaux ne pourrait fonctionner aux volumes et aux vitesses de traitement requis par les chaînes d'approvisionnement mondiales.
Les différents types de portiques à conteneurs — portiques STS à l'interface navire-garage, portiques RTG et RMG sur le parc à conteneurs, cavaliers pour le transport au terminal — répondent chacun à un besoin opérationnel spécifique au sein du flux de manutention des conteneurs. Le choix du type de portique, de sa capacité et de son niveau d'automatisation pour un terminal donné nécessite d'adapter les capacités de l'équipement aux objectifs de débit de l'installation, aux caractéristiques de l'infrastructure, au coût de la main-d'œuvre et à l'horizon d'investissement.
Avec la croissance continue des volumes de commerce de conteneurs et la pression croissante exercée sur les opérateurs portuaires pour améliorer leur efficacité et réduire leurs émissions, la technologie des grues à conteneurs continuera d'évoluer — vers une plus grande automatisation, une adoption plus large des systèmes d'alimentation électrique, un contrôle plus sophistiqué piloté par l'IA et une intégration plus poussée avec les systèmes de gestion numérique qui optimisent chaque mouvement de la chaîne logistique mondiale.
Découvrez nos services de conception et de spécification de systèmes de manutention de conteneurs.
Questions fréquemment posées
Q : Qu'est-ce qu'un portique de conteneurs ?
Un portique à conteneurs est un pont roulant qui enjambe une ou plusieurs rangées de conteneurs dans un parc à conteneurs. Équipé d'un chariot de translation et d'un écarteur, il permet de lever et de positionner les conteneurs n'importe où dans sa zone de travail. Les portiques RTG et RMG sont deux types de portiques à conteneurs, qui se distinguent par leur mécanisme de déplacement : sur pneus ou sur rails fixes. Dans les terminaux modernes, les portiques à conteneurs constituent l'équipement principal pour les opérations d'empilage de conteneurs.
Q : Quels sont les principaux types de grues à conteneurs ?
Les principaux types de portiques à conteneurs sont les portiques de quai (STS) pour le chargement et le déchargement des navires, les portiques sur pneus (RTG) pour les opérations de stockage flexibles sur parc, les portiques sur rails (RMG) pour le stockage automatisé à haute densité sur parc, et les cavaliers pour le transport horizontal des conteneurs et le stockage à faible hauteur. La plupart des terminaux à conteneurs utilisent plusieurs types de portiques fonctionnant de manière coordonnée.
Q : Comment fonctionnent les grues à conteneurs dans les ports ?
Les portiques à conteneurs fonctionnent en séquence tout au long du processus de manutention des conteneurs du port. Les portiques STS soulèvent les conteneurs des cales des navires ou des zones de stockage sur le pont et les déposent sur des véhicules de transfert de quai. Ces véhicules transportent les conteneurs jusqu'au parc, où des portiques RTG ou RMG les déchargent des véhicules de transfert et les placent aux emplacements d'empilage désignés. Lorsque les conteneurs sont prêts à être expédiés, les portiques du parc les récupèrent et les présentent aux camions ou aux systèmes de transfert ferroviaire pour leur transport ultérieur.
Q : De quelle capacité ont besoin les grues à conteneurs ?
Les exigences de capacité des grues à conteneurs sont déterminées par le poids des conteneurs chargés, qui, selon les normes ISO, peut atteindre 30,48 tonnes pour un conteneur de 20 pieds et 32,5 tonnes pour un conteneur de 40 pieds. En incluant le poids du palonnier et des accessoires de levage, les palans des grues à conteneurs sont généralement dimensionnés pour une capacité de levage de 40 à 65 tonnes afin de garantir une marge suffisante par rapport au poids maximal des conteneurs. Les configurations de levage en tandem pour la manutention de deux conteneurs de 20 pieds nécessitent des capacités de levage proportionnellement plus élevées.
Q : Comment les grues à conteneurs sont-elles alimentées ?
Les portiques à conteneurs fonctionnent à l'électricité pour toutes leurs fonctions motrices. Les portiques STS sont alimentés par le réseau électrique du terminal via des câbles haute tension ou des rails conducteurs. Les portiques RTG, traditionnellement alimentés par des systèmes diesel-électriques (générateur diesel embarqué alimentant les moteurs électriques), sont de plus en plus souvent convertis à un fonctionnement entièrement électrique, via des câbles porteurs ou des rails conducteurs aériens. Les portiques RMG sont presque systématiquement alimentés par le réseau électrique via des systèmes de rails conducteurs, ce qui témoigne des avantages en termes d'efficacité de l'alimentation électrique directe par rapport à la production embarquée.